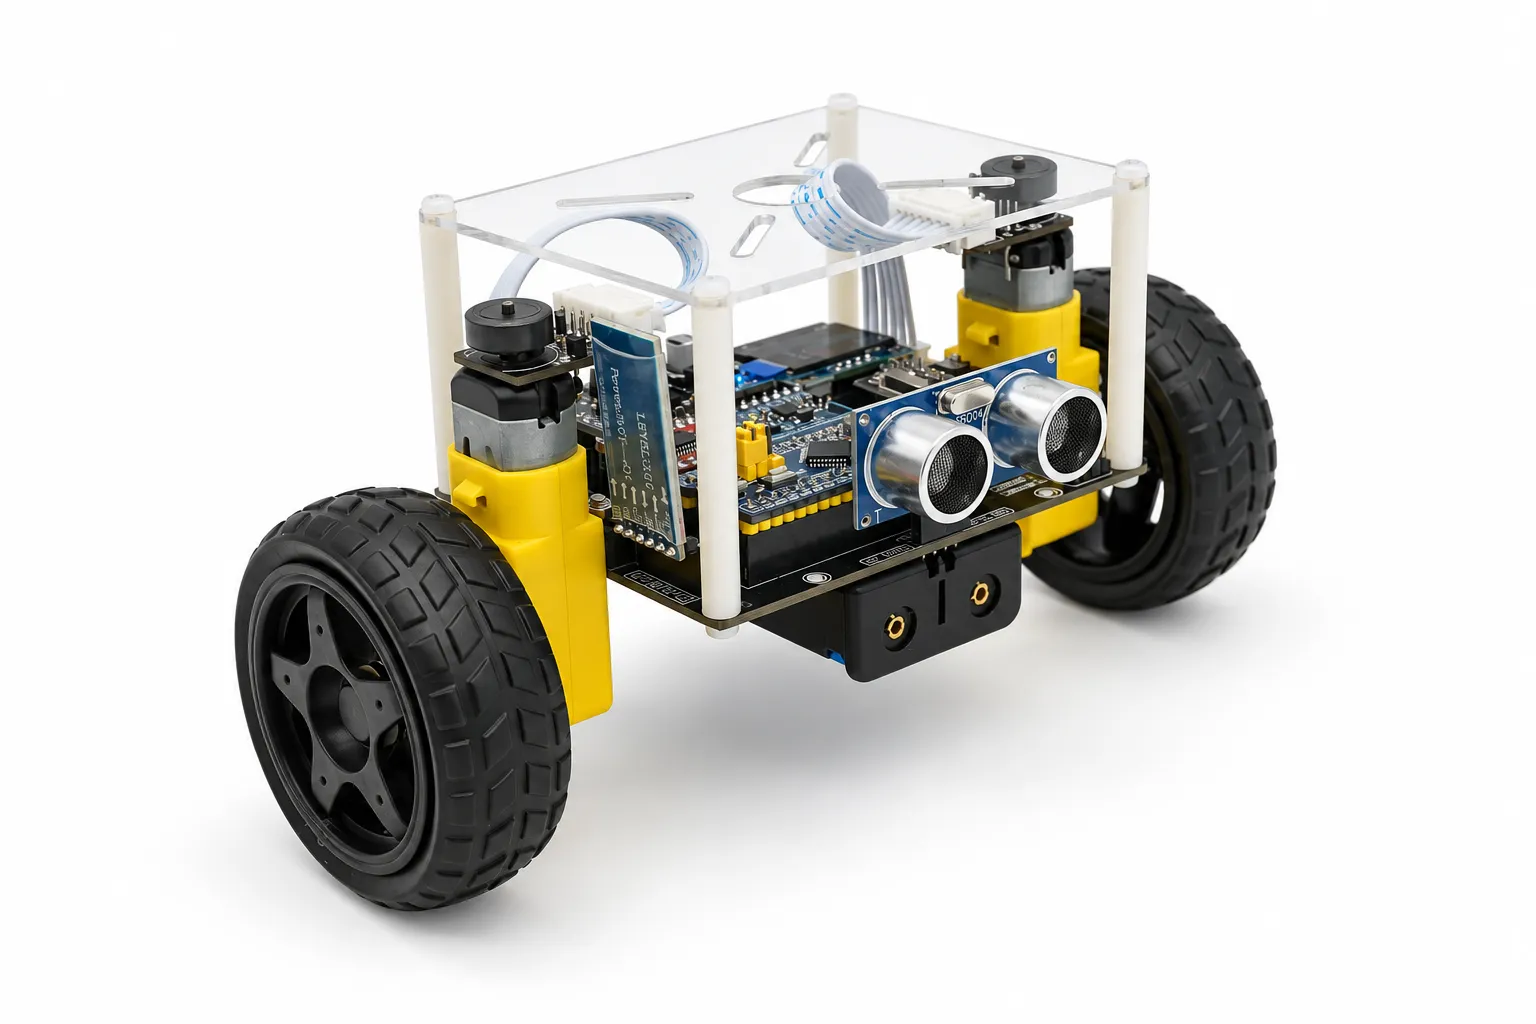
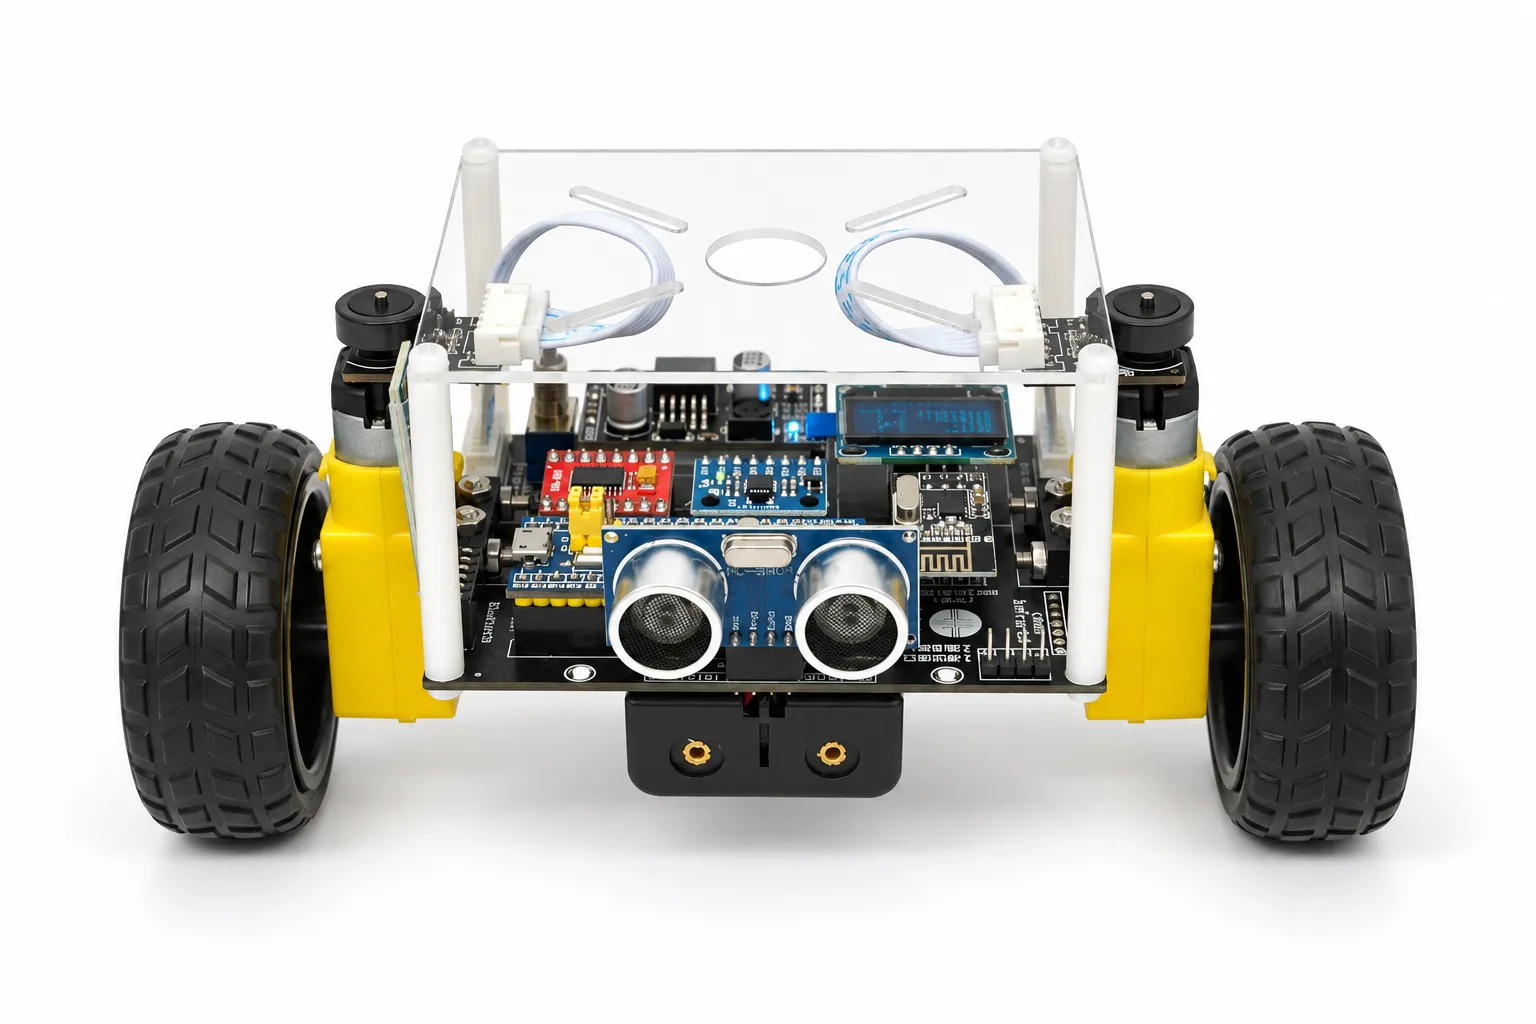
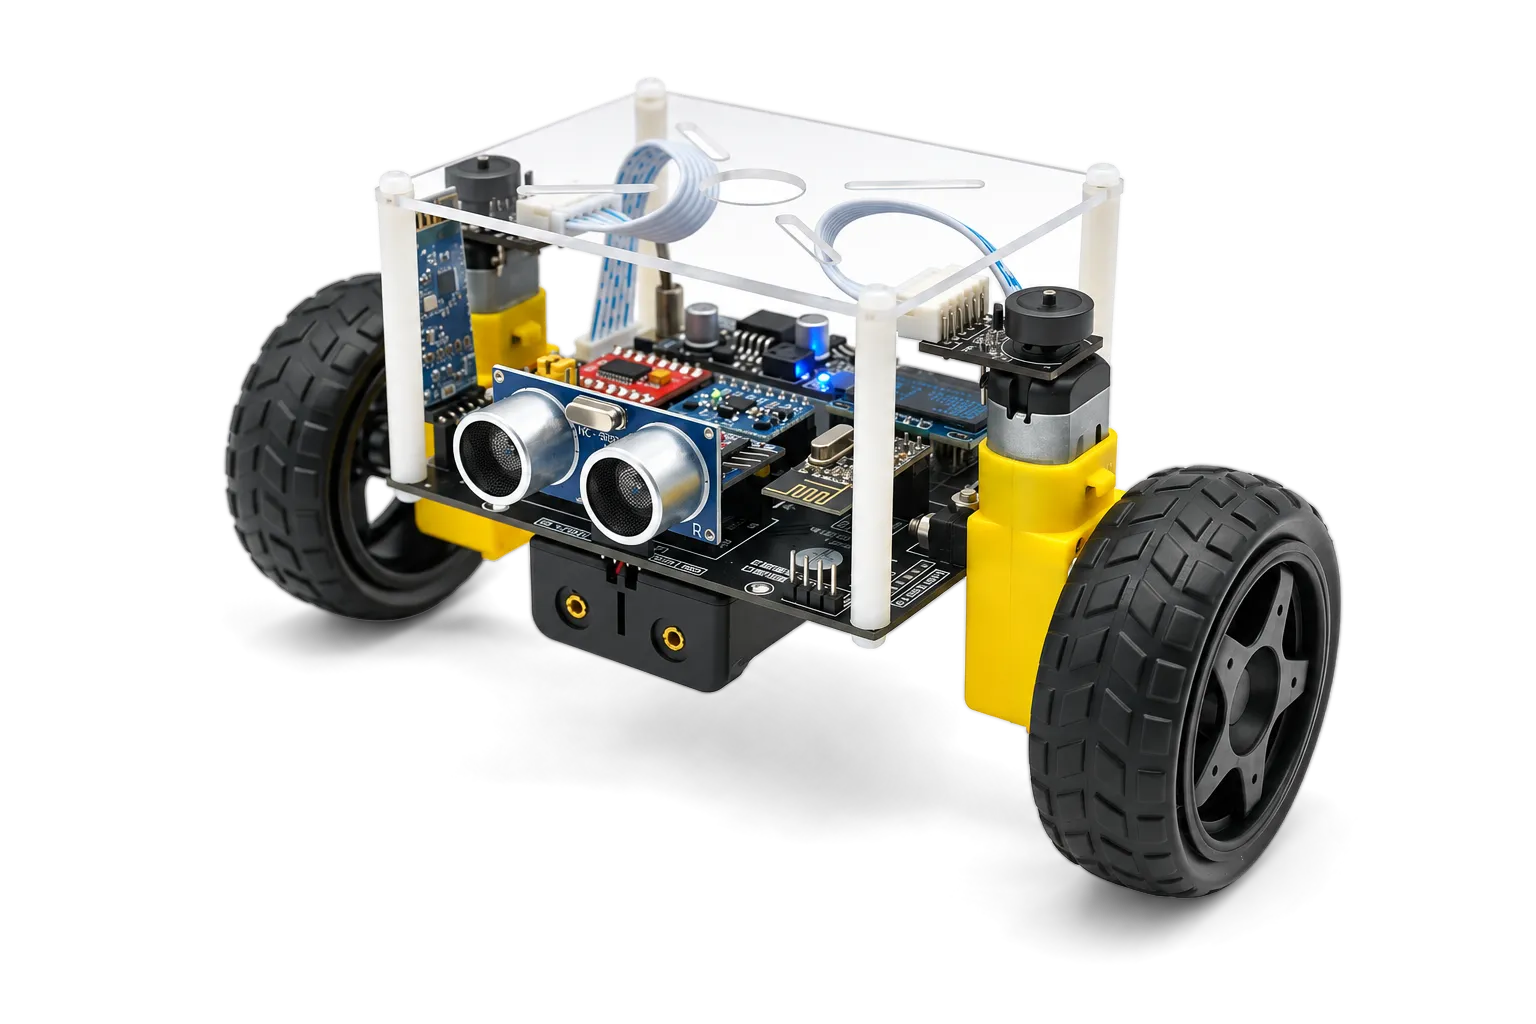
平衡小车TT 是一款基于 STM32F103 的两轮自平衡小车,适合学生、电赛备赛、课程设计和 DIY 爱好者。 小车用 MPU6050 测量姿态、编码器测量轮速,经典 PID 控制两个直流电机保持直立;用安卓手机蓝牙 App 遥控,还能切换到超声波跟随和避障模式。 配套提供源代码、原理图、手机 App 源码和视频教程,可以自行修改代码、编译烧录,做二次开发。
产品特点
- 经典 PID 自平衡 - MPU6050 测量车身姿态,编码器测量轮速,直立环和速度环共同控制两个电机
- 拿起自动停转 - 拿起小车时自动关闭电机,放回地面后自动恢复平衡
- 手机蓝牙遥控 - 安卓 App 摇杆控制前进、后退和转向,一键切换工作模式
- 超声波跟随与避障 - 跟随模式下小车跟着前方物体移动;避障模式下遇到障碍自动转向
- 实时数据显示与调试 - 0.96 寸 OLED 显示姿态角、电池电压、两轮转速和超声波距离;串口连接电脑上位机,可以看实时波形、一键校准陀螺仪
- 全部开源 - Keil 工程源码(注释详细)、Altium Designer 原理图、App Inventor 编写的蓝牙 App 源码
- 配套视频教程 - 代码讲解 24 讲、原理图讲解,以及分模块的组装教程
- 模块化设计 - 核心板、电机驱动、传感器都是独立模块,方便拆装;预留无线模块和红外循迹接口,便于扩展
产品参数
- 主控芯片 - STM32F103(72 MHz)
- 姿态传感器 - MPU6050 六轴
- 电机驱动 - TB6612FNG 双路驱动
- 电机 - 直流减速电机 ×2,减速比 1:48
- 编码器 - AB 相增量式霍尔编码器,输出轴 624 线
- 测距 - HC-SR04 超声波模块
- 显示 - 0.96 寸 OLED
- 遥控方式 - 蓝牙,安卓手机 App
- 电池 - 18650 锂电池 ×2,额定 7.4 V
- 充电方式 - 配套 USB 充电器
- 轮胎 - 65 mm 橡胶轮
- 整车尺寸 - 195 × 93 × 110 mm
- 整车质量 - 约 320 g
- 续航时间 - 静止平衡约 10 小时(待实测)
- 开发环境 - Keil MDK-ARM
资料与下载
资料整理中,敬请期待。